HI32 系列规格书
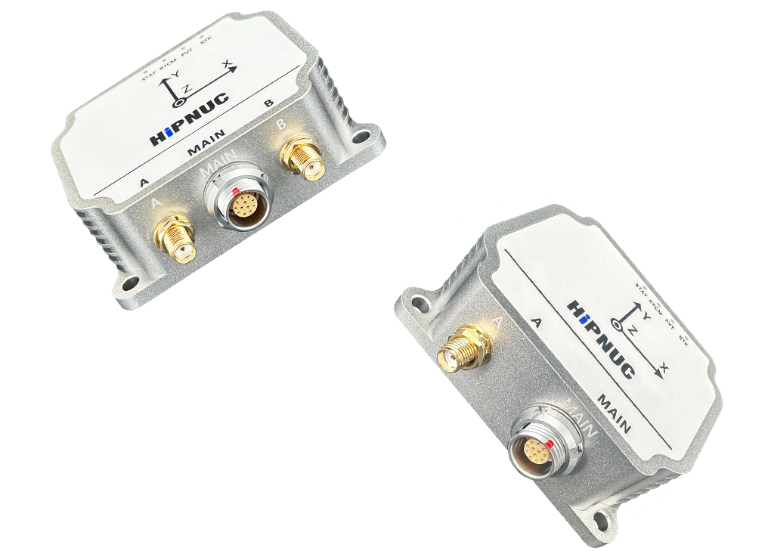
RTK-GNSS/INS Module
Rev 1.2 · 2026-09-30
1 特性
1.1 硬件
- 高性能阵列 IMU
- 出厂进行 −40~85 °C 全温温补,标定比例因子、跨轴和零偏
- 陀螺仪零偏不稳定性典型值 1.6 °/h
- 加速度计零偏不稳定性典型值 30 μg
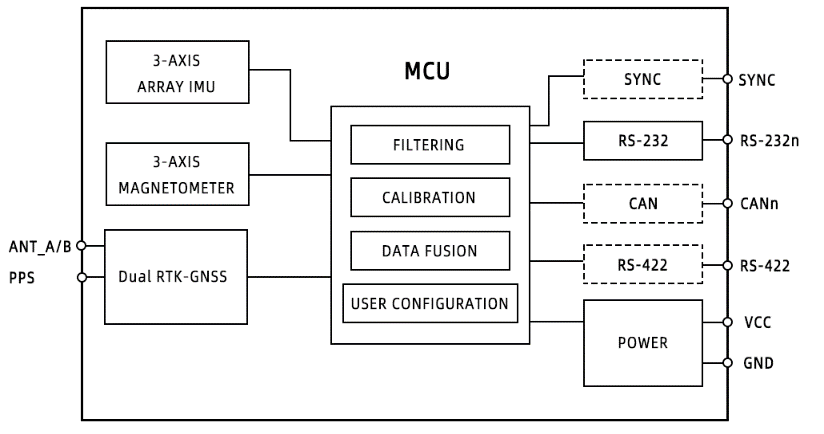
- RS-232 / RS-422 / CAN 等多种接口
- 小体积封装,易于集成
- 全星座、多频点 RTK-GNSS 系统;R7 型号支持双天线测向
1.2 软件与导航
- 自适应扩展卡尔曼融合算法,最高 100 Hz 输出,低延时
- 抑制线性加速度对姿态解算的影响
- GNSS 双天线定向精度 0.1° RMS,1 m 基线
- GNSS 授时精度 20 ns RMS
- GNSS 单点水平定位精度 1.5 m RMS
- GNSS RTK 水平定位精度 0.8 cm + 1 ppm RMS
- GNSS 速度精度 0.03 m/s RMS
- GNSS 冷启动 <30 s,热启动 <5 s
- 多功能 GUI 上位机,支持 ROS、C 等开发例程
2 应用
- 室外低速无人驾驶
- 无人船
- 动中通
- 农业机械
- 巡检机器人
4 产品选型
HI32a-b-cde
表 1:选型信息
| 字段 | 取值 | 说明 |
|---|---|---|
| 公司标识 | HI | HiPNUC |
| 产品系列 | 32 | HI32 系列 |
| a:传感器 | R6 | 单天线 RTK-GNSS/INS |
| a:传感器 | R7 | 双天线 RTK-GNSS/INS |
| b:数据接口 | MI0 / MI1 / MI2 | 不同接口组合 |
| c:保留 | 0 | 默认 |
| d:连接器 | 0 | 1T12 航空插头 |
| d:连接器 | 1 | J30,需定制 |
| e:定制信息 | 0 / 其他 | 默认 / OEM |
- 型号示例:
HI32R7-MI0-000。MI0、MI1 的引脚定义见 产品尺寸与引脚定义。 - J30 接口需要定制。
- MI2 带有数据同步引脚,需要定制;具体引脚及交付配置请在订购时确认。
5 产品订购
5.1 订购信息
表 2:订购信息
| 型号 | 产品名称 | 说明 |
|---|---|---|
| HI32R6-MI0-000 | Single RTK-GNSS/INS Module | 单天线 RTK 组合导航模块,1T12 航空连接器,MI0 |
| HI32R7-MI0-000 | Dual RTK-GNSS/INS Module | 双天线 RTK 组合导航模块,1T12 航空连接器,MI0 |
| HI32R7-MI1-000 | Dual RTK-GNSS/INS Module | 双天线 RTK 组合导航模块,1T12 航空连接器,MI1 |
| HI32R7-MI2-000 | Dual RTK-GNSS/INS Module | 双天线 RTK 组合导航模块,1T12 航空连接器,MI2,需定制 |
5.2 联系我们
- 销售邮箱:sales@hipnuc.com
- 公司官网:www.hipnuc.com
6 文档信息
6.1 适用范围
6.1.1 软件与功能
具体功能与配置方法以适用的指令与编程手册及交付配置为准。需要外部辅助或定制接口的应用,应在订购时确认支持范围。
6.1.2 硬件版本
本规格书适用于 C5 及以上硬件版本。
表 3:硬件版本变更
| 硬件版本 | 变更内容 |
|---|---|
| C5 | 初始版本 |
| C6 | 增加天线供电防护 |
6.2 文档版本信息
表 4:文档版本
| 版本 | 日期 | 作者 | 变更内容 |
|---|---|---|---|
| 1.0 | 2024-09-06 | HiPNUC | 初始版本 |
| 1.1 | 2025-11-15 | HiPNUC | 优化组合导航融合性能 |
| 1.2 | 2026-09-30 | HiPNUC | 重建可维护源稿,统一参数摘要,软件配置引用编程手册,更新交付与资料入口 |
7 参数
如无特殊备注,测试温度为 25 °C,供电电压为 24 V。
传感器量程、采样与滤波策略以交付配置为准,下列性能指标不表示所有交付均采用固定的传感器配置。
7.1 绝对最大值
表 5:绝对最大值
| 参数 | 极限值 | 说明 |
|---|---|---|
| 机械冲击 | 2000 g | 持续时间 <1 ms |
| 存储温度 | −40~85 °C | |
| ESD HBM | 15 kV | JEDEC/ESDA JS-001 |
| 输入电压 Vs | 40 V | |
| RS-232 TX 对 GND | ±13.2 V | |
| RS-232 RX 对 GND | ±24 V | |
| CAN H 或 CAN L 对 GND | ±40 V | |
| CAN H 对 CAN L | ±27 V | |
| RX+ 或 RX− 对 GND | −0.3~6 V | |
| TX+ 或 TX− 对 GND | −12~12 V | |
| SYNC/PPS 对 GND | −0.3~3.6 V |
7.2 正常工作
表 6:正常工作参数
| 参数 | 最小值 | 标称值 | 最大值 | 单位 |
|---|---|---|---|---|
| 输入电压 | 9 | 36 | V | |
| 功耗 | 1.6 | 2 | W | |
| 工作温度 | −40 | 85 | °C |
表 7:通信接口功能
| 接口 | 功能 |
|---|---|
| COM1 / RS-422 | 传感器数据输入、输出及配置 |
| COM2 | 差分数据输入,连接外部 DTU;可配置输出传感器数据 |
| CAN | 传感器数据通信 |
物理接口以具体型号为准;协议、串口配置及输出配置见指令与编程手册。
7.3 接口参数
表 8:PPS/SYNC 电平
| 接口 | 参数 | 条件 | 最小值 | 标称值 | 最大值 | 单位 |
|---|---|---|---|---|---|---|
| PPS/SYNC | 逻辑电压 | High | 2.0 | 3.3 | 3.6 | V |
| PPS/SYNC | 逻辑电压 | Low | 0.6 | V |
CAN 接口不内置 120 Ω 终端电阻。RS-232、RS-422 与 CAN 的引脚见 产品尺寸与引脚定义。波特率、串口数据格式、输出帧率和协议配置见适用的指令与编程手册。
7.4 陀螺仪
表 9:陀螺仪参数
| 参数 | 条件 | 标称值 | 单位 |
|---|---|---|---|
| 零偏不稳定性 | Allan Variance | 1.6 | °/h |
| 零偏重复性 | 8 | °/h | |
| 角度随机游走 | Allan Variance | 0.25 | °/√h |
7.5 加速度计
表 10:加速度计参数
| 参数 | 条件 | 标称值 | 单位 |
|---|---|---|---|
| 零偏不稳定性 | Allan Variance | 30 | μg |
| 零偏重复性 | 0.15 | mg | |
| 随机游走 | Allan Variance | 0.04 | m/s√h |
7.6 磁力计
内置磁力计,用于磁场测量。
7.7 GNSS 参数
| 参数 | 指标 | 注 |
|---|---|---|
| 通道 | 1408 通道 | |
| 星座 | BDS / GPS / GLONASS / Galileo / QZSS | |
| BDS 频点 | B1I / B2I / B3I | |
| GPS 频点 | L1 C/A / L2P(Y) / L2C / L5 | |
| Galileo 频点 | E1 / E5a / E5b | |
| GLONASS 频点 | L1 / L2 | |
| QZSS 频点 | L1 / L2 / L5 | |
| 冷启动 | <30 s | |
| 热启动 | <5 s | 1 |
| 单点水平定位精度(RMS) | 1.5 m | 2、3 |
| 单点高程定位精度(RMS) | 2.5 m | 2、3 |
| DGPS 水平定位精度(RMS) | 0.4 m + 1 ppm | 2、3 |
| DGPS 高程定位精度(RMS) | 0.8 m + 1 ppm | 2、3 |
| RTK 水平定位精度(RMS) | 0.8 cm + 1 ppm | 2、3 |
| RTK 高程定位精度(RMS) | 1.5 cm + 1 ppm | 2、3 |
| 双天线定向精度(RMS) | 0.1°,1 m 基线 | |
| 授时精度(RMS) | 20 ns | |
| 速度精度(RMS) | 0.03 m/s | 4 |
| 数据更新率 | 20 Hz | |
| 最大速度 | 500 m/s | |
| 最大高度 | 50000 m |
- 热启动条件为断电 10 min 内;时间与断电时长有关,断电时间过长相当于冷启动。
- 测试结果受大气条件、基线长度、GNSS 天线类型、多路径、可见卫星数及卫星几何构型等影响,可能存在偏差。
- 测量使用 1 km 基线和天线性能良好的接收机,不考虑可能的天线相位中心偏移误差。
- 速度精度条件为开阔天空、无遮挡场景,99% @ 静态。
7.8 融合参数
7.8.1 融合算法与数据内容
表 11:融合参数
| 参数 | 说明 |
|---|---|
| 数据内容 | 速度、位置、姿态、时间等信息 |
| 融合算法 | EKF |
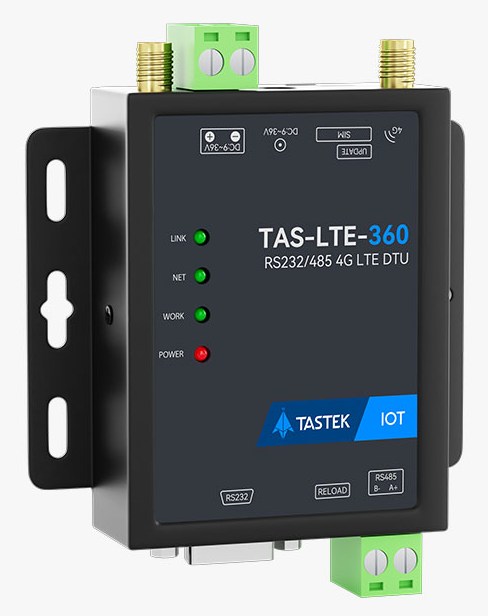
| 外部辅助 | 通过外部 DTU 等设备接入差分数据;其他辅助配置需在交付前确认支持 |
数据消息、协议及差分输入方式见指令与编程手册。物理接口与外部辅助功能以具体型号和交付配置为准。
7.8.2 融合精度
下表为里程计辅助测试配置下的结果,不代表所有交付配置均具备该辅助功能。需要此失锁性能的应用,应在交付前确认里程计接入、融合支持及适用测试条件。
| GNSS 失锁时长 | 定位及辅助条件 | 位置精度 RMS | 速度精度 RMS | 俯仰/横滚精度 RMS | 航向精度 RMS |
|---|---|---|---|---|---|
| 3 s | RTK + 里程计 | 3 cm | 0.03 m/s | 0.15° | 0.1° |
| 10 s | RTK + 里程计 | 30 cm | 0.1 m/s | 0.2° | 0.15° |
| 60 s | RTK + 里程计 | 3 m | 0.15 m/s | 0.2° | 0.25° |
测试条件:GNSS 失锁前处于 RTK 模式,失锁后有里程计介入。
7.9 机械与环境参数
表 12:机械与环境参数
| 参数 | 指标 |
|---|---|
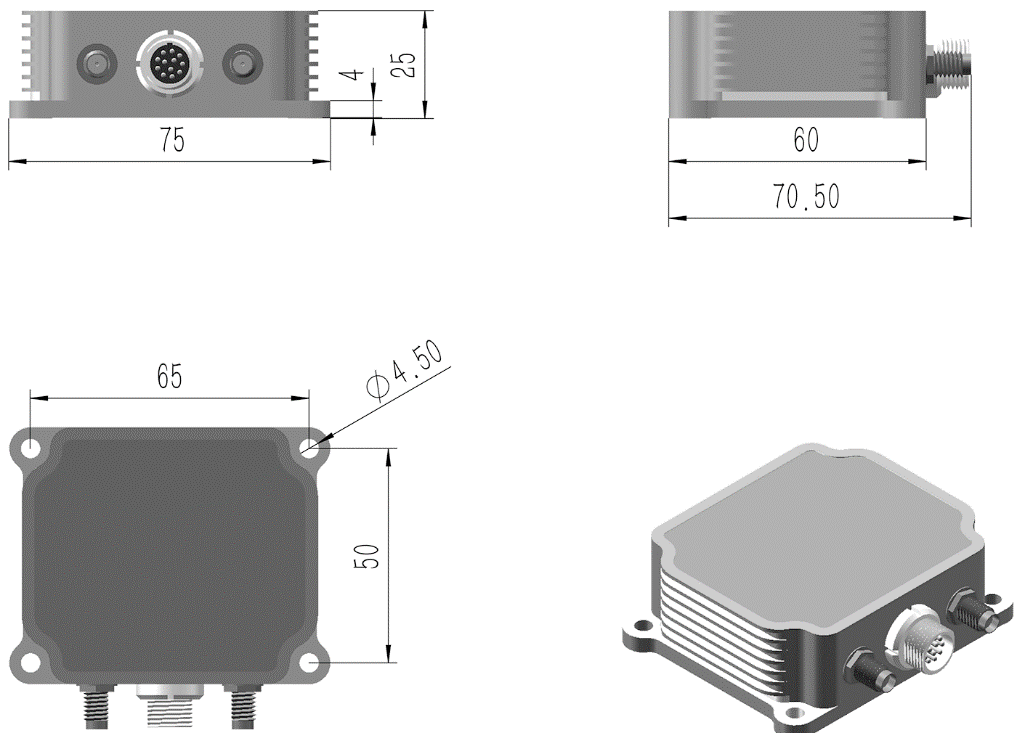
| 尺寸 | 75 × 70.5 × 25.2 mm |
| 重量 | 180 g |
| 外壳材质 | 铝合金 CNC |
| 抗振动 | 1.0 mm(10~58 Hz);≤20 g(58~600 Hz) |
| 环保 | RoHS 指令 2011/65/EU |
| 跌落测试 | 从高 75 cm 的实验台自由跌落 3 次 |
| 温度冲击 | 1 h 内从 −40 °C 升至 85 °C,5 次 |
7.10 产品尺寸与引脚定义
尺寸图单位为 mm。
7.10.1 产品尺寸
7.10.2 1T12 航空插头转 DB9 + OPEN(MI0)
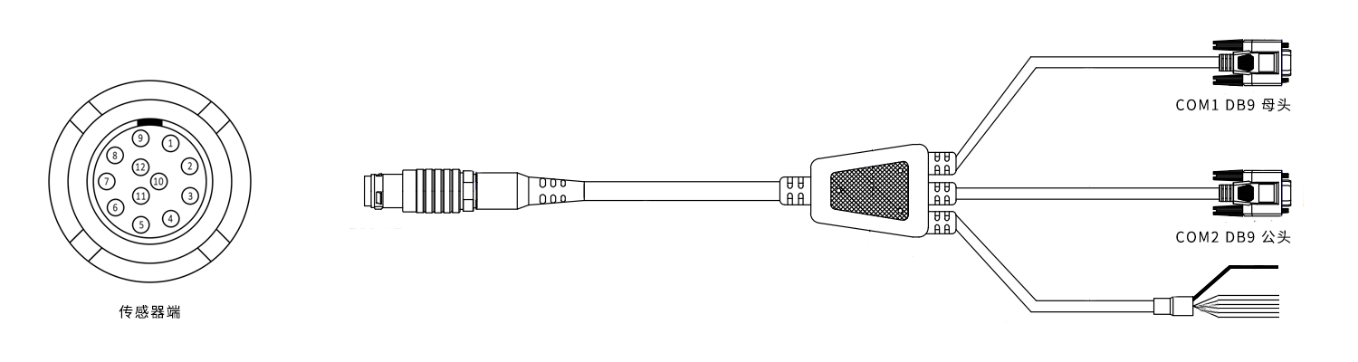
表 13:MI0 引脚描述(DB9 + OPEN)
| 引脚 | 名称 | 类型 | 颜色 | 功能 | 连接位置 |
|---|---|---|---|---|---|
| 1 | Vs | POWER | 红 | 电源输入 9~36 V | OPEN |
| 2 | PGND | POWER | 黑 | 电源地 | OPEN |
| 3 | SGND | POWER | 信号地 | COM1 DB9 母头 Pin 5 | |
| 4 | RS232-TXD1 | O | COM1 数据发送 | COM1 DB9 母头 Pin 2 | |
| 5 | RS232-RXD1 | I | COM1 数据接收 | COM1 DB9 母头 Pin 3 | |
| 6 | CAN1-H | AIO | 棕 | CAN1 High | OPEN |
| 7 | CAN1-L | AIO | 紫 | CAN1 Low | OPEN |
| 8 | SGND | POWER | 黄 | 信号地 | OPEN |
| 9 | PPS | O | 绿 | 秒脉冲信号 | OPEN |
| 10 | SGND | POWER | 信号地 | COM2 DB9 公头 Pin 5 | |
| 11 | RS232-TXD2 | O | COM2 数据发送 | COM2 DB9 公头 Pin 3 | |
| 12 | RS232-RXD2 | I | COM2 数据接收 | COM2 DB9 公头 Pin 2 |
- PGND 与 SGND 内部相连。
- 此线束为原规格书所列默认线束,实际交付线束以订单配置为准。
7.10.3 1T12 航空插头转 OPEN(MI0)
表 14:MI0 引脚描述(OPEN)
| 引脚 | 名称 | 类型 | 颜色 | 功能 |
|---|---|---|---|---|
| 1 | Vs | POWER | 红 | 电源输入 9~36 V |
| 2 | PGND | POWER | 黑 | 电源地 |
| 3 | SGND | POWER | 绿 | 信号地 |
| 4 | RS232-TXD1 | O | 黄 | COM1 数据发送 |
| 5 | RS232-RXD1 | I | 白 | COM1 数据接收 |
| 6 | CAN1-H | AIO | 棕 | CAN1 High |
| 7 | CAN1-L | AIO | 蓝 | CAN1 Low |
| 8 | SGND | POWER | 灰 | 信号地 |
| 9 | PPS | O | 橙 | 秒脉冲信号 |
| 10 | SGND | POWER | 紫 | 信号地 |
| 11 | RS232-TXD2 | O | 粉 | COM2 数据发送 |
| 12 | RS232-RXD2 | I | 浅绿 | COM2 数据接收 |
PGND 与 SGND 内部相连。
7.10.4 1T12 航空插头转 OPEN(MI1)
表 15:MI1 引脚描述(OPEN)
| 引脚 | 名称 | 类型 | 颜色 | 功能 |
|---|---|---|---|---|
| 1 | Vs | POWER | 红 | 电源输入 9~36 V |
| 2 | PGND | POWER | 黑 | 电源地 |
| 3 | SGND | POWER | 绿 | 信号地 |
| 4 | TX+ | O | 黄 | RS-422 数据发送 + |
| 5 | TX- | O | 白 | RS-422 数据发送 − |
| 6 | RX+ | I | 棕 | RS-422 数据接收 + |
| 7 | RX- | I | 蓝 | RS-422 数据接收 − |
| 8 | SGND | POWER | 灰 | 信号地 |
| 9 | PPS | O | 橙 | 秒脉冲信号 |
| 10 | SGND | POWER | 紫 | 信号地 |
| 11 | RS232-TXD2 | O | 粉 | COM2 数据发送 |
| 12 | RS232-RXD2 | I | 浅绿 | COM2 数据接收 |
PGND 与 SGND 内部相连。不同接口和线束的引脚、线色应分别核对,不能按另一种线束的颜色接线。
8 坐标系定义与安装
8.1 坐标系
载体前进方向为 Y 轴正方向,X 轴指向载体右侧,Z 轴向上。导航系为东北天,载体系为右前上。被测载体、GNSS 天线与 HI32 之间应刚性连接。
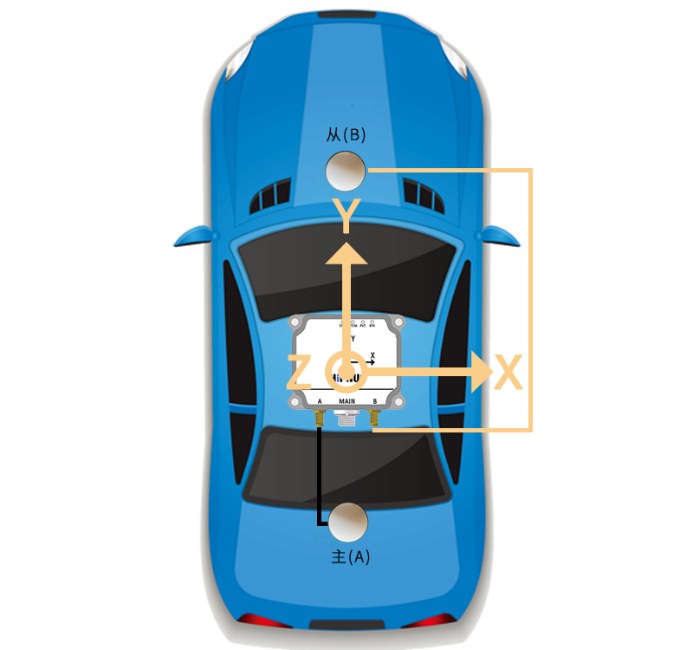
8.2 传感器与天线安装
双天线型号中,A 为主天线(定位天线),B 为从天线(定向天线),接口标识见传感器外壳。由 A 指向 B 的向量为定向基线。按图示默认安装时,定向基线与载体前进方向(IMU Y 轴正方向)的夹角为 0°,顺时针为正。AB 天线间距推荐为 0.8~2 m。
天线安装完成后,应重新上电或重启模块。天线杆臂和非默认安装方式的配置、保存及验证方法见指令与编程手册。
8.3 接线
8.3.1 1T12 航插转 DB9 + OPEN
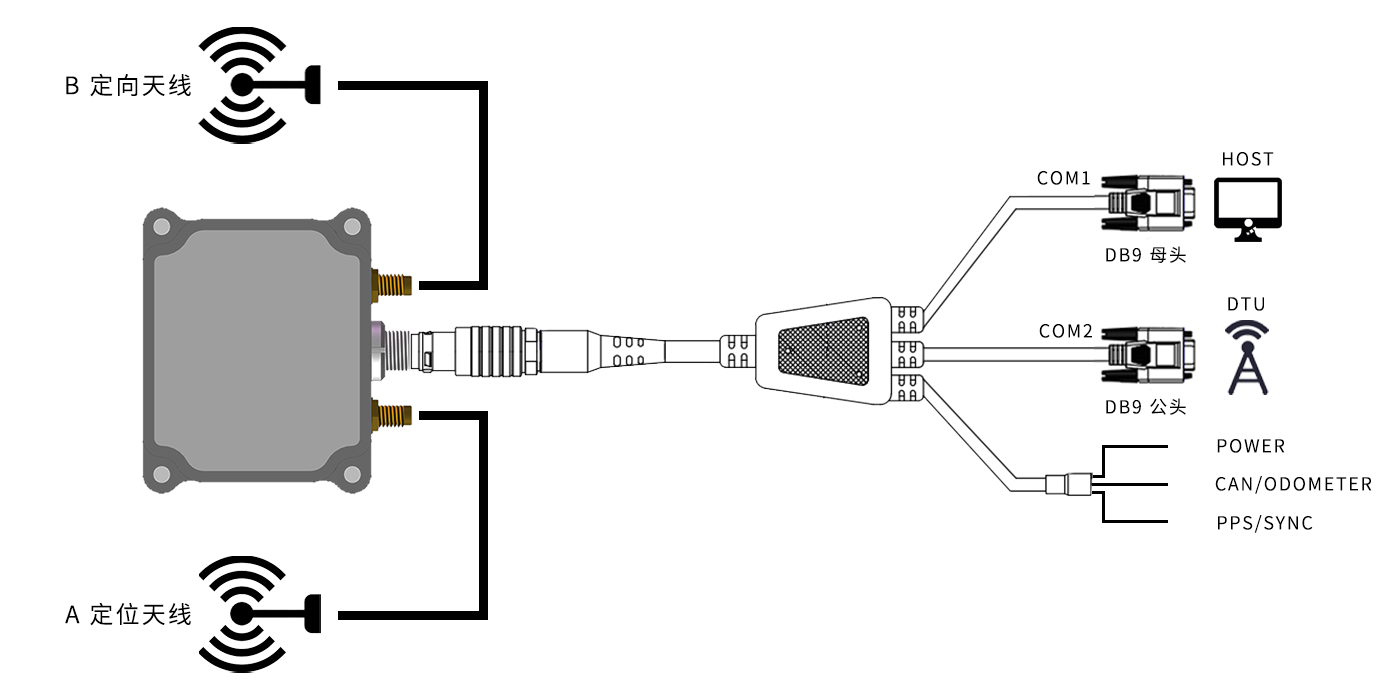
8.3.2 1T12 航插转 OPEN
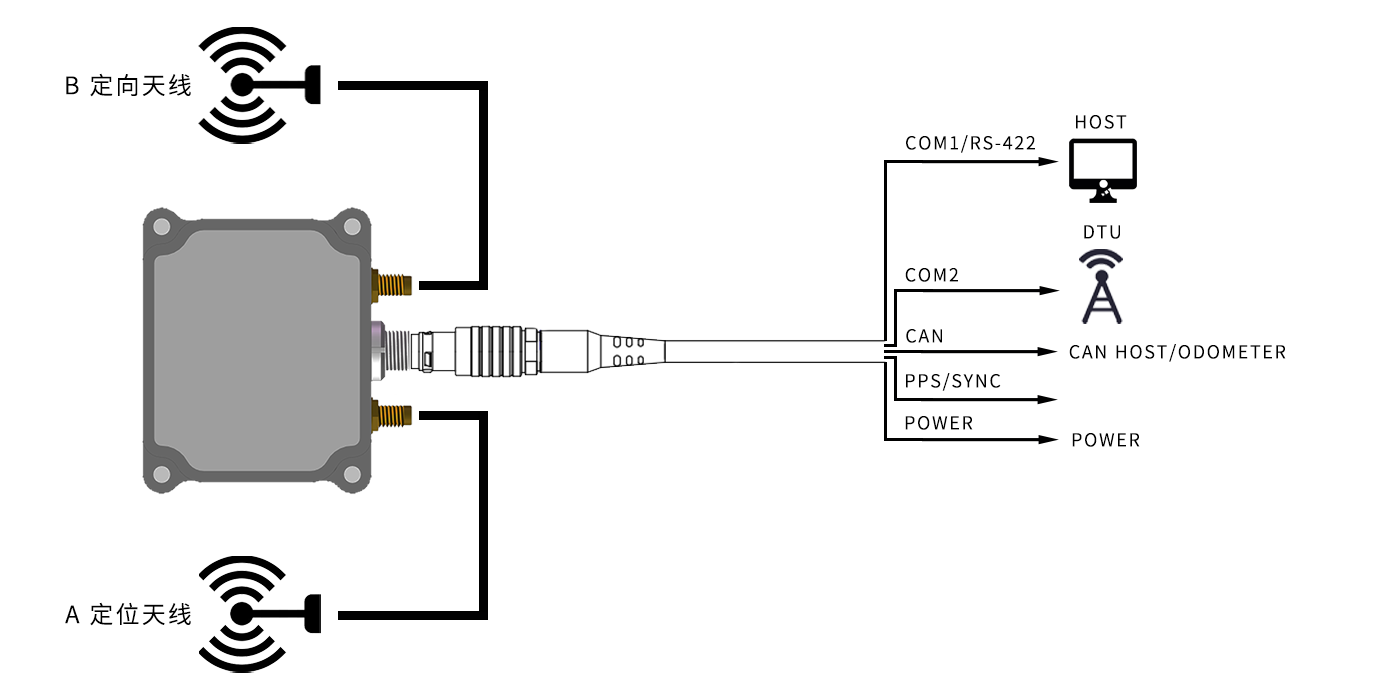
图示接口按型号及线束核对。SYNC 为定制配置,里程计辅助需在交付前确认支持,不代表所有型号均具备。
8.3.3 DTU 与差分数据
RTK 定位需要差分改正数据。DTU 的型号、配套线束及供电按订单配置确认;差分数据输入与验证方法见指令与编程手册。
9 初始配置
串口参数、默认输出、工作模式及配置方法见适用的 INS 组合导航指令与编程手册。
10 通信协议
10.1 串口协议
消息类型、字段定义与校验方法见指令与编程手册。本产品的物理接口按具体型号核对。
10.2 CAN
CAN 协议、PGN 及配置方法见指令与编程手册。
11 包装
HI32 模块使用定制 EPE 泡棉衬底,再装入包装盒。下图为原规格书中的装箱示例。
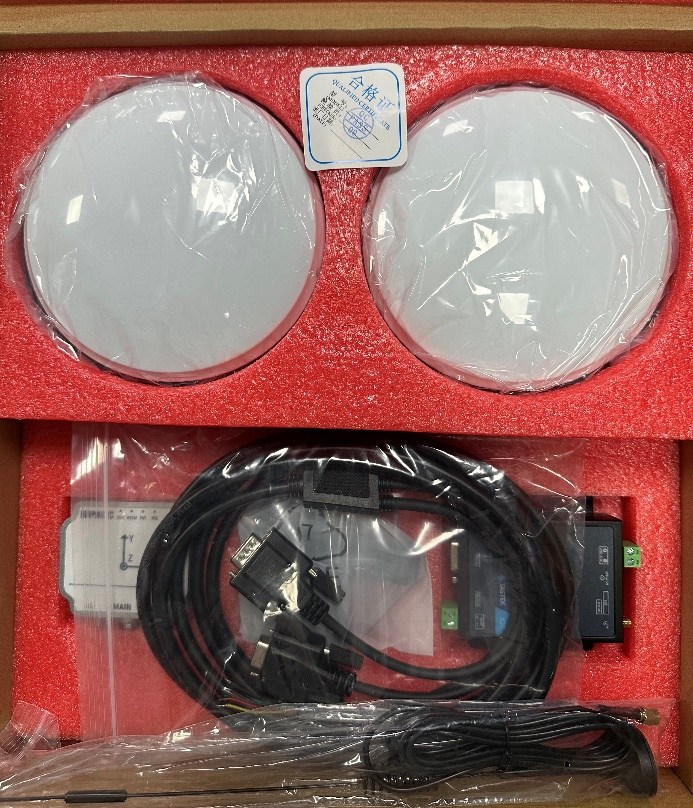
HI32 主机、数据线、GNSS 天线、天线馈线、天线磁吸座和 DTU 的具体装箱清单,以订单及交付配置为准。