地磁校准
地磁校准消除随模块一起运动的磁干扰,是 9 轴模式获得可靠航向的前提。
适用场景
只用 6 轴模式,或型号不带磁传感器时,不需要校准。
满足以下三条,再使用 9 轴模式:
- 首次使用前至少完成一次地磁校准;
- 使用环境没有明显的空间磁场干扰,最好是室外空旷处;
- 模块与载体(PCB、外壳、机器人等)的相对位置保持固定,随模块运动的磁性部件不会变化。
室内和电机附近的选择见校准频率与模式选择;干扰无法通过校准消除的原因见磁干扰类型与校准边界。
运行中,MAG_AIDING 只表示磁辅助已使能,不能单独说明航向可靠。还要结合 MAG_DIST、ATT_CONV 和实际航向变化判断,位定义见 MAIN_STATUS 状态字。
上电后,MAG_DIST 为 1 表示磁航向暂不可信。原因可能是磁场受干扰,也可能是磁基准尚未确认。转动模块并保持磁环境洁净,等 MAG_DIST 清零后再使用 9 轴航向。转动后仍为 1,按故障排查流程检查磁环境。
校准频率与模式选择
校准时机:
- 首次固定安装后,校准并验证;安装没变且验证正常时,不必重复校准。
- 模块与载体的相对位置,或随模块运动的磁性部件发生变化后,重新校准。
- 恢复出厂、固件升级或更换使用环境后,先做航向旋转验证。验证正常就不必重新校准;异常时先排除磁干扰,再重新校准。见恢复出厂和固件升级。
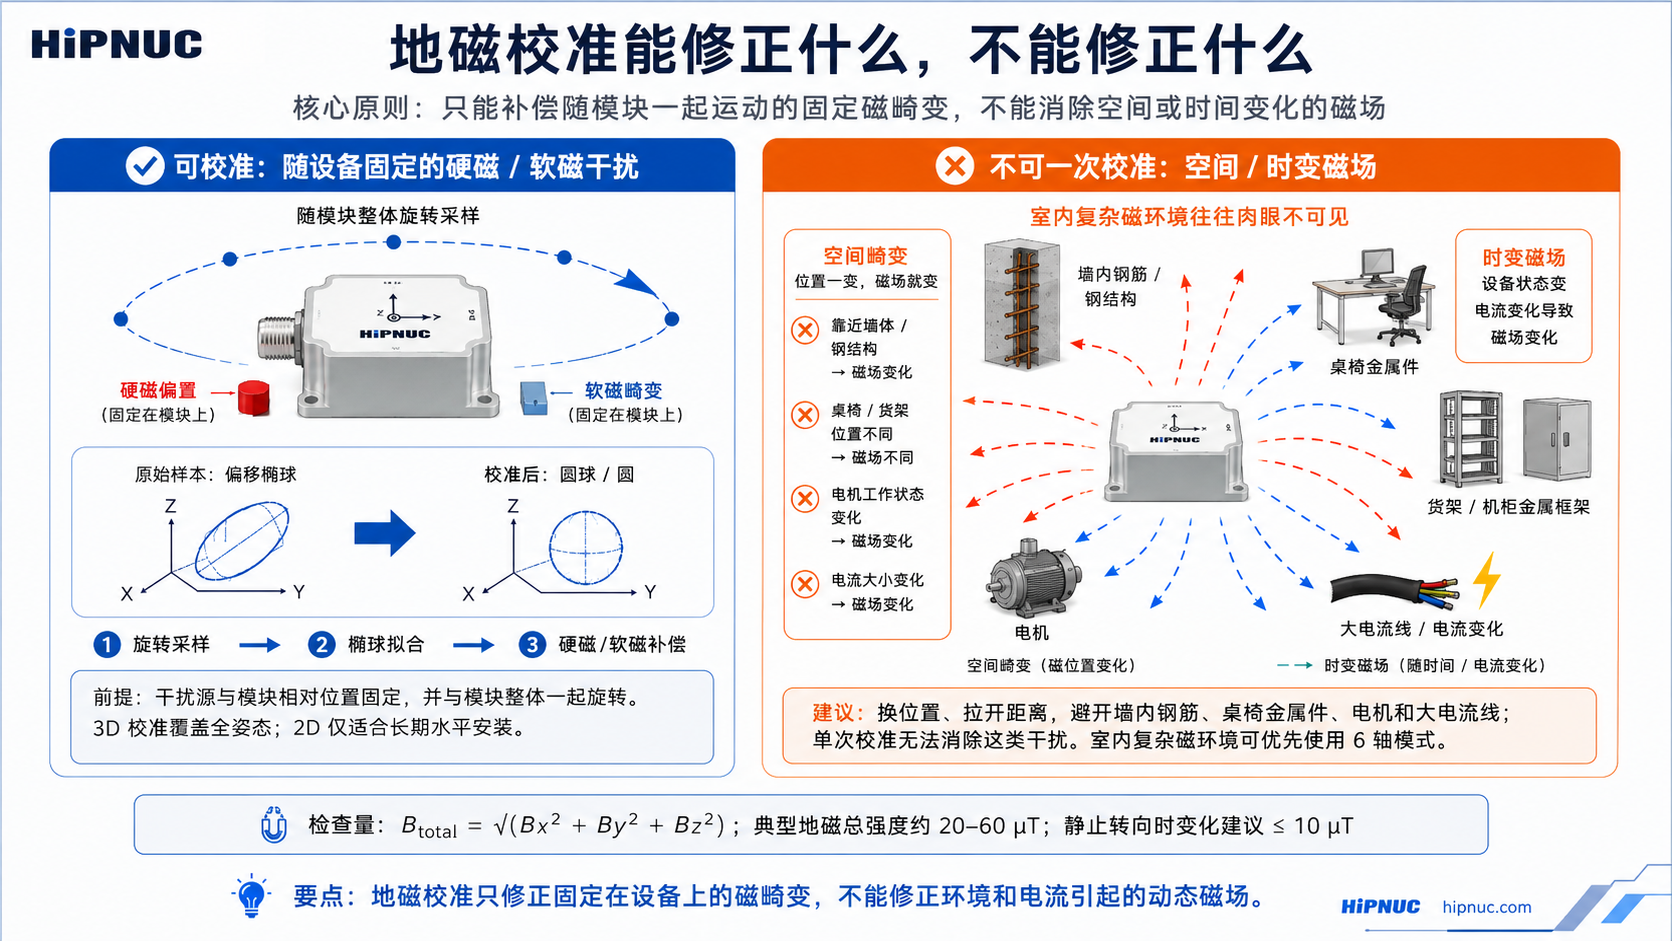
模式选择:室外空旷处用 9 轴;室内、靠近电机或大电流线缆用 6 轴,因为钢筋、家具和电流变化造成的畸变不随模块运动,校准消除不了,选择依据见工作模式。必须在电机附近用 9 轴时,在电机停止时校准。
校准步骤
CHCenter 的「地磁校准」窗口可完成第 3–4 步:选择「3D — 手持 / 无人机」或「2D — 车载 / AGV」,窗口显示对应的旋转要领。下面按 ASCII 命令说明。使用 Modbus 时,启动和读取状态改用地磁校准寄存器,环境检查、旋转动作、状态含义和验证方法都一样。
第 1 步:切换工作模式
CONFIG ATT MODE 1保存并重启后生效,流程见配置流程与保存。重启后 LOG USRCONFIG 应返回 PROFILE=1,也可以确认 MAIN_STATUS.MAG_AIDING=1。工作模式的取值见工作模式。
切换工作模式后,姿态零点要重新设置,先 CONFIG ATT RST 5,见设置顺序。
第 2 步:检查校准环境
常见干扰源:磁铁、扬声器、磁性螺丝、铁质家具、钢制工装、车辆底盘、显示器、电机与变压器、大电流线缆、手机充电器、建筑钢筋。
| 环境等级 | 要求 |
|---|---|
| 最佳 | 室外空旷场地,远离建筑物和车辆(> 5 m) |
| 仅用于临时验证 | 室内远离钢结构、电机、大电流线缆和磁体的区域。量产验收请用室外场地,或已通过 B_total 与航向旋转验证的固定场地 |
注意
模块焊在产品 PCB 上、使用磁性外壳,或装在机器人、车辆、三脚架等导磁刚体上时,把与模块固联的整体一起旋转校准。单独校准模块再装进产品,校准会失效;模块与载体分离或重装后,需要重新校准。
第 3 步:执行校准
发送下面其中一条命令启动校准,然后按要领旋转。此处 OK 只表示命令已接受,不表示校准完成:
CONFIG MCAL START
CONFIG MCAL START 2D
不带参数为 3D 校准,带 2D 为平面校准。
| 校准类型 | 适用载体 | 旋转要求 |
|---|---|---|
| 3D | 手持设备、无人机等会明显俯仰、横滚的载体;首次校准,或安装磁环境变化后 | 位置保持不动,只改变姿态。建议每个轴转 2 圈,不少于 1 圈;速度均匀,推荐 20–100 deg/s,不长时间停在同一姿态。推荐顺序:绕 X 轴 2 圈 → 绕 Y 轴 2 圈 → 绕 Z 轴 2 圈,或随机旋转 |
| 2D | 运行中基本保持水平、主要绕竖直轴旋转的载体(AGV、车辆、转台) | 保持水平,绕竖直轴旋转一周以上。车辆可原地缓慢转圈,中途不停顿 |
2D必须大写,其他写法按 3D 校准。- 速度和圈数只是操作参考,是否完成以
STAT=3和第 5 步的航向旋转验证为准。 - 校准进行中保持旋转,不要重复发送
START。校准没有取消命令。STAT长时间停在 1 且PROGRESS不增加时,先补足转动;补足后仍无变化,给模块重新上电,再按第 3 步重新启动校准。
第 4 步:查询校准状态
发送 LOG MCAL STAT:
→ LOG MCAL STAT
← STAT=3
← PROGRESS=100
← OK| STAT | 状态 | 操作建议 |
|---|---|---|
| 0 | 空闲 | 可以开始新的校准 |
| 1 | 校准中 | 继续旋转模块(或模块与载体整体)。PROGRESS 长时间不增加,说明转动不足,补足姿态覆盖 |
| 3 | 校准成功 | 按第 5 步验证航向 |
| 4 | 校准失败 | 按故障排查流程处理后重新校准 |
| 其他值 | 未定义 | 按未成功处理:确认模块带磁传感器,保持姿态覆盖后重新校准;仍异常请联系技术支持 |
只以 STAT=3 为成功、STAT=4 为失败,不按固定时长判断。刚上电就读到 STAT=1,可能是模块自动执行的后台校准。等 STAT 不再为 1,再手动启动校准。
LOG MCAL STAT 返回若干 KEY=VALUE 行,按键名读取 STAT 与 PROGRESS,解析规则见命令格式与响应。PROGRESS 范围 0–100,只是进度提示,不能据此推算剩余时间。校准中最高显示 99,STAT=3 后显示 100。
校准成功后,补偿参数立即生效并自动保存,无需 SAVECONFIG。9 轴模式下,成功的瞬间航向可能阶跃一次,属正常现象。
第 5 步:航向旋转验证
- 水平放置模块,记下当前航向,缓慢旋转一周(360°)回到起点。
- 旋转中航向应连续变化,只在 ±180°(或 0/360°)边界回绕,没有其他跳变。
- 回到起点时的航向与起始读数相差不超过 5°。有手机罗盘或已知方位时,也可用它做参考。
- 相差超过 5°、出现非边界跳变,或航向不随旋转变化:按故障排查流程处理。
建议重新上电后再验证一次,确认校准结果已保存。
故障排查流程
校准失败(STAT=4)或验证异常时,按下表逐项排查,前一项合格再做下一项。磁场总强度 B_total = √(Bx² + By² + Bz²),由磁场三轴 mag_b(单位 μT)计算。mag_b 在 HI91 中输出,也可在 CHCenter 中查看。
| 顺序 | 检查项 | 合格判据 | 不合格时的处理 |
|---|---|---|---|
| 1 | 静止读取 B_total | 20–60 μT | 低于 20 μT(被屏蔽)或高于 60 μT(附近有磁体):远离干扰源或换位置后重新校准 |
| 2 | 姿态覆盖 | 3D:各轴充分覆盖,每轴 ≥ 360°,速度 20–100 deg/s;2D:水平绕竖直轴一周以上 | 覆盖不足或长时间停在同一姿态:重做旋转后重新校准。载体不能大幅俯仰、横滚时,改用 2D |
| 3 | 同一位置改变朝向时的 B_total | 在同一位置依次转到至少 4 个朝向,最大值与最小值之差 ≤ 10 μT | 超过 10 μT(以 B_total 判断,不看单轴变化):换一个位置重新校准;换了位置仍超过,再考虑改用 6 轴模式。电机、驱动器启停时 B_total 或航向明显变化,属时变干扰,同样拉开距离或改用 6 轴 |
| 4 | 校准时位置是否移动,模块与载体是否相对位移 | 位置固定,安装固定 | 固定位置只改变姿态,把模块与载体整体重新校准 |
| — | 以上均合格仍异常 | — | 换到洁净环境重新校准一次;仍失败,按联系技术支持前准备资料后联系技术支持 |
磁干扰类型与校准边界
磁干扰按「是否随传感器一起运动」分为两类。只有随传感器运动的干扰才能通过校准消除。
| 项目 | 随传感器运动的干扰 | 空间磁场干扰 |
|---|---|---|
| 特点 | 干扰源随传感器一起运动 | 干扰源不随传感器运动 |
| 子类 | 硬磁(固联磁体 / PCB / 金属外壳)、软磁(固联导磁金属)、传感器标定误差 | 空间畸变(钢筋 / 家具 / 电器)、时间畸变(电机 / 电流变化) |
| 典型来源 | 与模块固联的 PCB、金属外壳、无人机机架 | 家具、家电、线缆、建筑钢筋 |
| 能否校准 | 可以 | 不可以,会显著增大航向误差 |